01
光電及電子系統整合顧問
原理諮詢與系統設計。針對你的量測目標,釐清需要哪些光學與電子元件、彼此之間的限制條件,以及在現有預算下可行的架構。
Services
依能力區塊分為五類。每一項都可以單獨委託,也可以串成從原理評估、設計、製造到測試驗收的完整流程。開放各類服務範圍,未列在這裡的需求也歡迎洽詢。
系統能不能成立,多半在選型階段就決定了。這一段的價值在於讓你在投入硬體採購之前,先確認方法本身是對的。
原理諮詢與系統設計。針對你的量測目標,釐清需要哪些光學與電子元件、彼此之間的限制條件,以及在現有預算下可行的架構。
系統整合規劃、設計與介面設計。把架構落實成可執行的設計,包含光機電三方的介面定義、訊號規格與組裝順序。
了解成像原理,並得知如何選擇適合的波段及鏡頭焦段。同樣是「看熱」,常溫物體與高溫製程需要的波段完全不同;選錯波段,後面所有努力都會打折。詳細的判斷條件整理在波段對照表。
系統整合規劃、介面設計與先期驗證。把相機、鏡頭、觸發與資料擷取串成一套能穩定運作的系統,並在投產前完成先期驗證。
相機模組客製化測項驗證。依你的應用場景定義測項與驗收門檻,而不是照抄規格書上的通用數字。
產線上視覺檢測站的配置:相機與鏡頭選型、照明方式選擇、解析度與景深計算,以及取像與運動控制的觸發同步。我們從「要看到多大的缺陷」反推規格,而不是先買相機再想辦法讓它看得到。配置方法與實例整理在工業自動化整合專頁;導入前該確認的事項見〈AOI 導入前,該問的五個問題〉。
把多感測器整合成一個能在真實環境中運作的酬載——不論它掛在雲台上飛,還是固定在機台上量——以及把量測能力搬進產線。
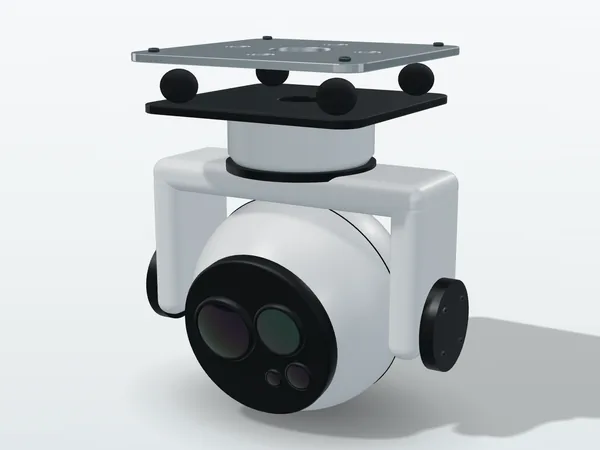
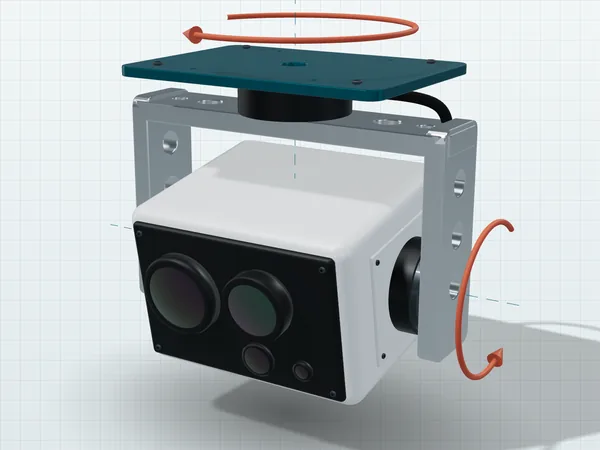
客製化多感測器光電酬載,涵蓋固定式、車載與無人機掛載。可見光、紅外線與雷射測距的視軸對準與同步是這類酬載常見的問題來源,我們把它與光機選型放在一起處理:依任務目標與作用距離反推地面取樣距離與焦距、設計穩定雲台的機構配重與 BLDC 直驅控制、處理雙光影像的視差補償,並規劃影像測試與雲台精度測試。
無人機案件另含飛控整合:以 MAVLink 介接 PX4 或 ArduPilot,完成雲台指向、目標追蹤與地面坐標解算。
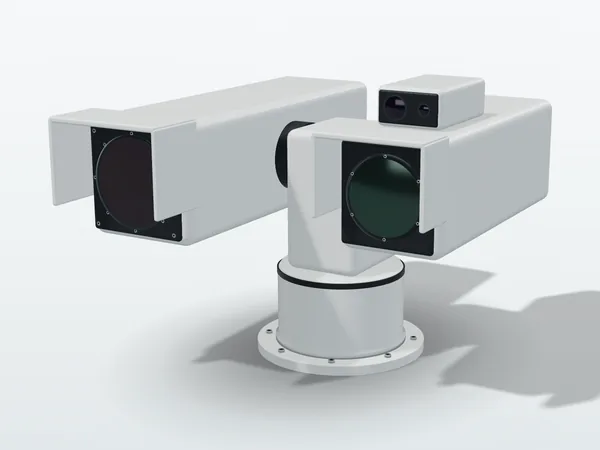
需要依載台與任務量身設計的雲台,可委託客製化 EO/IR 雲台:從機構、馬達與編碼器、穩定控制,到感測器整合、視軸校正與樣機測試(產地:台灣)。
工業自動化機台整合服務、馬達控制、自動化 GUI。讓量測站不只是能量,而是能在產線節拍內自動完成取像、判定與紀錄。AC 伺服與 BLDC 的選型調機、多軸同步,以及運動與取像的觸發時序,都在這一段處理。
光學系統的最終精度,經常不是卡在鏡頭,而是卡在固定它的那塊結構件與那條線。
精密機械藍圖設計。含公差配置與光機介面定義,確保光學元件在裝配與溫度變化後仍維持在設計位置。公差配置的完整方法見〈公差配置怎麼做〉。
精密機械加工。從設計圖到實體件,一併處理材料選用與表面處理的規格溝通。
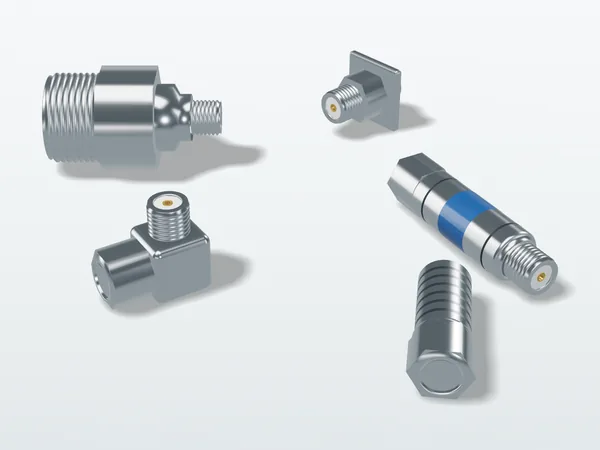
協助選用適合的耐環境接頭,並提供整合規範、製作客製化測試纜線。溫度、振動、鹽霧與 EMI 條件不同,接頭與線材的選擇也完全不同。詢價須知見〈測試纜線組件〉。
光電以外的射頻需求,以及把「感覺怪怪的」轉換成一組可以驗收的數字。
被動微波元件設計及性能模擬。在投片或開模之前先用模擬確認性能落點。
被動微波元件製造服務。設計與製造由同一方負責,減少規格在交接過程中失真。
客戶提供方向,由本司轉為性能測項。這是很多委託案真正的起點——先把模糊的品質疑慮,定義成可重複量測、有門檻值的測項。
把光電感測、邊緣運算、資料鏈路與態勢顯示當成一條鏈路來設計:先問指揮端需要知道什麼、多準、多快,再往回推出每一個感測節點與介面的規格。
從任務需求定義可量測的規格:作用距離、目標定位誤差、端到端延遲、鏈路頻寬與連續運作時數。完成感測器與運算平台選型、系統架構、時間同步與坐標約定,並撰寫介面控制文件(ICD),讓感測資料以既有指管或監控平台看得懂的格式進入系統。定位誤差與延遲都拆成逐項預算,先找出主導項,再決定錢花在哪裡。
EO/IR/LRF 感測節點、穩定雲台與長距離監控轉台的整合;在感測端以邊緣運算執行 AI 偵測追蹤與目標地理坐標解算;影像串流、KLV 詮釋資料、目標與警報訊息的鏈路整合;以及共同作戰圖像(COP)與操作台軟體,點選目標即可指揮雲台轉向(slew-to-cue)。以 HIL 硬體迴路模擬先在實驗室測完邏輯與介面,再到場域驗收延遲、定位誤差與偵測率。
與本頁主題相關、本站也有供應的品項;每一項都附規格與選型說明。
原創示意圖,非實際產品照片;外觀依型號而異。
把你的應用場景、被測物與想解決的問題寫給我們,我們會先判斷這件事該用什麼方法做,再談範圍與時程。