
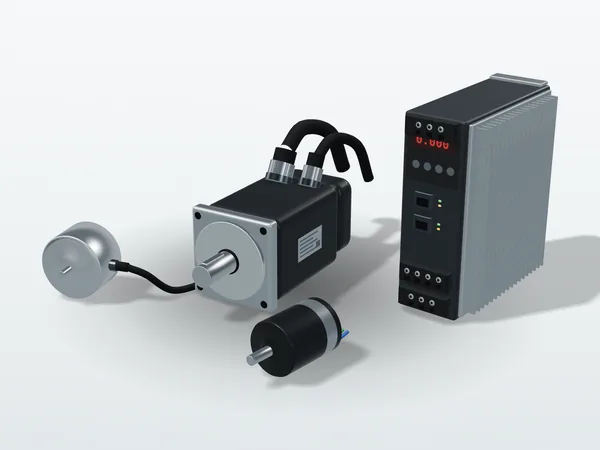
品項
| 品項 | 選型時先確認的事 |
|---|---|
| 編碼器(增量式、絕對式) | 解析度與精度、安裝空間、通訊介面 |
| 伺服驅動器 | 電流與電壓等級、控制模式、通訊協定 |
| EtherCAT 模組 | 軸數、同步週期、與主站的相容性 |
| AC 伺服馬達 | 轉矩、轉速、轉子慣量與慣量比 |
| BLDC 馬達 | 轉矩、轉速、控制方式與回授 |
選型的計算方法見〈伺服馬達怎麼選〉與〈EtherCAT 與多軸同步〉;需要完整計算書時,可委託選型與公差計算方案。
詢價時請提供
- 應用與機構形式
- 負載與運動條件:行程、速度、加速度、節拍
- 精度與多軸同步需求
- 既有控制器或通訊協定
- 數量與期望交期
相關產品
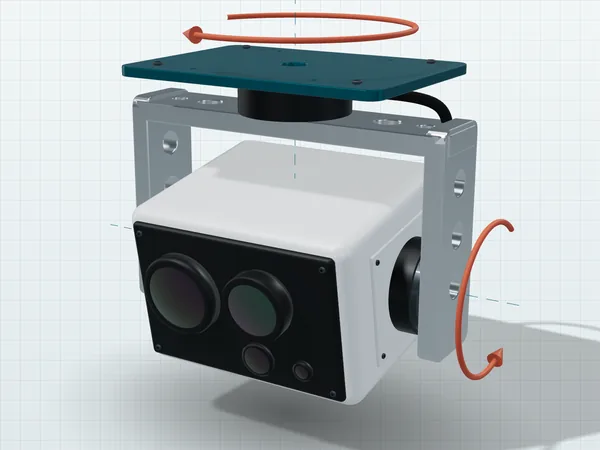
原創示意圖,非實際產品照片;外觀依型號而異。