光機設計與波段選型
鏡頭、濾光片、窗口與鍍膜的選擇,EO 與 IR 的共光軸配置,以及紅外線鏡頭一定要處理的熱離焦。從「要看到多細」反推焦距,不是從型錄挑。
UAV EO/IR Payload
成品雲台的規格是在廠商的測試條件下量的;裝上你的機體、換上你要的焦段、飛到你真正的任務高度,很多數字都要重新確認。我們做的是從任務反推規格的那一段——先問你要在多高的地方看到多大的東西、要看到什麼程度,再決定感測器、焦距、雲台與飛控介接怎麼配。
我們製作的影片,示範同一套無人機 EO/IR 酬載在山區搜救、洪災勘查、電力線巡檢與橋梁巡檢四種民生任務中,白天與夜間各怎麼用。
四項任務有同一個規律:白天地表、屋頂與結構被太陽曬熱,熱像上的對比低,主要靠可見光變焦確認;夜間背景降溫,熱像容易找到人體與異常熱點,再用探照燈或機載燈讓可見光確認。同一個缺陷的熱對比,白天與夜間還可能相反(橋梁的剝離區)。
| 任務 | 白天 | 夜間 |
|---|---|---|
| 山區搜救 | 約 90 m 高度網格搜索。地表被太陽曬熱,熱像上人體的對比低,靠可見光變焦確認 | 降到約 60 m,改以熱像為主找到人體熱源,再開探照燈讓可見光確認,並引導救援隊 |
| 洪災勘查 | 正射測繪,可見光找到屋頂上受困的民眾。屋頂約 45 °C,熱像對比低 | 停電的村落中,屋頂已降溫到約 5 °C,人體熱源非常明顯;以探照燈確認後引導救生艇 |
| 電力線巡檢 | 與導線保持約 27 m 沿線飛行。日照使接點的溫升不明顯(約 48 °C 對 38 °C) | 沒有日照干擾,接點 78 °C 對 11 °C,清楚可見;另檢查樹木與導線的淨距 |
| 橋梁巡檢 | 側面掃描後飛入橋下(改用視覺定位),可見光找到梁底裂縫。剝離區受日照偏熱 | 改用機載燈補光;夜間剝離區反而偏冷 2.6 °C,示範日夜熱對比反轉 |
這四塊最好不要分開發包。焦距改一次,雲台的慣量、隔振的自然頻率、影像的資料率與定位誤差預算會同時變動,分開做常見的結果是四份各自合格、合起來卻不能用。
鏡頭、濾光片、窗口與鍍膜的選擇,EO 與 IR 的共光軸配置,以及紅外線鏡頭一定要處理的熱離焦。從「要看到多細」反推焦距,不是從型錄挑。
兩軸或三軸雲台的機構設計、配重與輕量化,隔振座的自然頻率規劃,以及 BLDC 直驅的力矩與控制迴路。穩定度不是買來的,是配出來的。
EO 與 IR 的視軸對準、視差補償與影像融合,即時串流與壓縮的延遲預算,以及嵌入式運算板(MCU/FPGA)的介接與韌體。
以 MAVLink 介接 PX4 或 ArduPilot 的雲台指向與任務航點,把影像上的一個點換算成地面坐標,並把誤差預算一項一項拆給你看。
以下用一組常見的雙光組態當基準,把數字攤開。EO 取 1/1.8 吋 CMOS(3096 × 2080、像素 2.4 µm、感光區 7.43 × 4.99 mm),IR 取非製冷微測輻射熱計(640 × 512、像素 12 µm、感光區 7.68 × 6.14 mm、8–14 µm)。飛高一律取 122 m,也就是法規的 400 呎上限。
| 感測器 | 焦距 | 水平視場 | 瞬時視場 | 122 m 的 GSD | 地面覆蓋寬度 |
|---|---|---|---|---|---|
| EO 可見光 | 16 mm | 26.1° | 150 µrad | 18.3 mm | 56.7 m |
| EO 可見光 | 25 mm | 16.9° | 96 µrad | 11.7 mm | 36.3 m |
| IR 長波紅外 | 13 mm | 32.9° | 923 µrad | 113 mm | 72.1 m |
| IR 長波紅外 | 19 mm | 22.9° | 632 µrad | 77.1 mm | 49.3 m |
| IR 長波紅外 | 25 mm | 17.5° | 480 µrad | 58.6 mm | 37.5 m |
把上面的 GSD 和判讀門檻對照,焦距的可行範圍就很清楚了。以人為目標、臨界尺寸取 0.75 m,依 Johnson 準則:偵測需要 1.0 個線對(2 像素)、辨識需要 4.0 個線對(8 像素)、識別需要 6.4 個線對(12.8 像素);換算成 GSD 門檻分別是 375 mm、93.8 mm 與 58.6 mm。
| 任務 | GSD 門檻 | 表一紅外焦段中達標的最短焦距(122 m) | 代價 |
|---|---|---|---|
| 偵測:知道那裡有一個人 | ≤ 375 mm | IR 13 mm(GSD 113 mm,餘裕充足) | 覆蓋最寬,單趟掃得快 |
| 辨識:看得出是人不是動物 | ≤ 93.8 mm | IR 19 mm(GSD 77.1 mm) | 覆蓋寬度掉到 49.3 m |
| 識別:分得出同類目標的細部差異(例如衣著、手持物) | ≤ 58.6 mm | IR 25 mm(GSD 58.6 mm) | 剛好壓在門檻上,沒有餘裕 |
雲台有兩種完全不同的誤差,規格書常常混在一起講:指向誤差是「雲台以為自己指著這裡,其實指著那裡」,影響的是目標定位;抖動是「畫面在抖」,影響的是影像品質與追蹤器能不能鎖住。前者靠校正與姿態量測解決,後者靠機構與控制解決。
繞雲台轉軸的擾動力矩(軸承只承受徑向力,這個力矩要靠馬達出力抵銷),等於酬載質量 × 機體加速度 × 重心到轉軸的偏移量。以 0.35 kg 的酬載、機體側向加速度 3 m/s²(多旋翼急停時的常見量級)計算:重心偏移 0.5 mm 時擾動力矩是 0.525 mN·m;偏移 5 mm 時是 5.25 mN·m。
把力矩除以酬載對該軸的轉動慣量(取 3.5 × 10⁻⁴ kg·m²),得到角加速度 1.5 rad/s² 與 15 rad/s²。控制迴路要花大約 5 ms 才把它壓回去,這段時間累積的角度偏移是 18.8 µrad 與 188 µrad。對照 EO 25 mm 鏡頭的 96 µrad 瞬時視場——配重做到 0.5 mm 以內是 0.2 個像素,做到 5 mm 就是 2 個像素在跳。同樣一顆馬達、同樣一套演算法,差別只在有沒有把重心調到轉軸上。
多旋翼的主要振動源是螺旋槳的轉速基頻。6000 rpm 就是 100 Hz。隔振座是個彈簧—質量系統,只有當激振頻率高於自然頻率的 √2 倍時才開始隔振,低於這個比值反而會放大。
雲台的運動範圍小、速度低、要求平滑,這正是齒輪最不擅長的工況——背隙會在換向時直接變成指向跳動。所以穩定雲台多數用 BLDC 直驅,靠高極數換取低速下的力矩平順度,並把齒槽轉矩壓到最小。這段的選型邏輯與產線伺服是同一套,只是慣量與轉矩的量級小得多;完整方法見〈伺服馬達怎麼選?三個數字決定機構動得準不準〉;角度回授該用光學、磁性還是電容式編碼器,以及直驅馬達旁邊的磁性方案為什麼要額外處理雜散磁場,見工業自動化整合專頁的 2.3 角度回授。
需要依載台與任務量身設計的雲台,見客製化 EO/IR 雲台(產地:台灣);只需要現成雲台時,見光電雲台。
EO 負責「認」,IR 負責「找」,這是雙光酬載的分工。但兩支相機是兩個分開的入瞳,之間有基線,物理上就不可能在所有距離都疊合。
基線 40 mm 的兩支相機,指向同一點時的視差角是基線除以距離。校正時在 122 m 對齊,就把那一個距離的視差校掉了——但只校掉那一個距離。飛到 30 m 近距離觀察時,殘差是 40 mm × (1/30 m − 1/122 m) = 1.01 mrad,換算成 EO 的 96 µrad 像素是 10.5 個像素,換算成 IR 25 mm 的 480 µrad 像素是 2.09 個像素。反過來飛到 500 m,殘差變成反方向的 0.25 mrad,約 2.6 個 EO 像素。
| 目標距離 | 視差角 | 在 122 m 校正後的殘差 | EO 像素偏移 | IR 像素偏移 |
|---|---|---|---|---|
| 30 m | 1.333 mrad | 1.01 mrad | 10.5 px | 2.09 px |
| 122 m | 0.328 mrad | 0(校正距離) | 0 px | 0 px |
| 500 m | 0.080 mrad | −0.25 mrad | 2.58 px(反向) | 0.52 px(反向) |
鍺是長波紅外最常用的透鏡材料,折射率 4.0032(10 µm)、熱膨脹係數 6 ppm/K,但折射率溫度係數高達 396 ppm/K——比一般光學玻璃高將近兩個數量級。單片鍺透鏡的焦距溫度係數是 6 − 396 ÷ (4.0032 − 1) = −126 ppm/K。
對 25 mm 的鏡頭、40 K 的溫差(例如夏天在地面曝曬過的機殼,起飛後被氣流冷卻;或者酬載要涵蓋的工作溫度範圍本身就有數十度——122 m 的高度差本身只帶來約 1 °C 的氣溫變化),焦距漂移 126 µm。而 f/1.0、容許模糊圈取一個像素 12 µm 時,焦深只有 ±12 µm——漂移量是焦深的十倍以上。更麻煩的是,鋁殼在同樣 40 K 下會把探測器往後推 23 µm,方向跟焦距漂移相反,總失焦接近 150 µm。所以工作溫度範圍寬的紅外線鏡頭必須做消熱差設計(或改用主動對焦補償),靠高膨脹係數的間隔件推動鏡組,或用鍺與硫系玻璃的混合設計讓兩者的溫度係數互相抵消。沒有處理這一段的酬載,會在飛行中慢慢糊掉,而且常溫的地面測試往往看不出來。
順帶一提,f/1.0 在 10 µm 波長下的艾里斑直徑是 2.44 × 10 × 1.0 = 24.4 µm,剛好兩個像素。長波紅外鏡頭幾乎都做在 f/1.0 到 f/1.4,主因是非製冷偵測器的 NETD 大約隨 F 數的平方變差,縮一級光圈,熱靈敏度就掉一半;再加上繞射已經吃掉兩個像素,沒有縮光圈換景深的空間。鍍膜的部分見〈光學鍍膜入門〉。
酬載要能被任務規劃叫得動,也要能把看到的東西換算成地面坐標回報出去。這一段是軟體介面,也是誤差預算。
PX4 與 ArduPilot 都支援 MAVLink 的 Gimbal Protocol v2。這份協定把雲台拆成兩個角色:Gimbal Device 是硬體本身,回報 GIMBAL_DEVICE_INFORMATION 與 GIMBAL_DEVICE_ATTITUDE_STATUS;Gimbal Manager 負責仲裁來自地面站、任務腳本與機載電腦的多方指令,而且是網路上唯一能直接命令該裝置的一方。任務端要做的指向控制走 MAV_CMD_DO_GIMBAL_MANAGER_PITCHYAW(給角度)或 MAV_CMD_DO_SET_ROI_LOCATION(給地面坐標,由 Gimbal Manager 換算成角度並持續指著它)。
把角色分清楚很重要:「雲台會亂跑」常見的一種情況,不是控制迴路壞了,而是地面站與機載程式同時在下指令,而系統裡根本沒有 Gimbal Manager 做仲裁。
影像上的一個點要換算成地面坐標,用的是「機體位置 + 機體姿態 + 雲台角度 + 斜距」。角度誤差投影到地面時,放大倍率因方向而異:航向誤差造成橫向偏移,倍率是水平距離;俯角方向的誤差造成縱向偏移,倍率是斜距 ÷ sin(俯角)。以飛高 122 m、雲台俯角 45° 為例(水平距離 122 m、斜距 172.5 m,縱向倍率約 244 m),先列出各項角度誤差,再分方向投影、以平方和開根號(RSS)合成。這裡把機體姿態、視軸殘差與編碼器誤差都保守地當成俯角方向,並假設地面平坦、目標高度已知;有雷射測距時,這個幾何下的縱向誤差約可減半。
雙天線航向的精度取決於基線長度:兩支天線的相對位置由載波相位解算,位置殘差除以基線長度就是角度誤差,所以角度誤差大致與基線長度成反比——基線減半,航向誤差約加倍。上圖的 0.2° 是本例的假設值,實際要依基線與接收機重算。實務上會盡量把兩支天線拉開在機臂兩端;Inertial Sense 的說明文件建議多頻段方案的基線至少 0.25 m,更短仍可運作但穩定度下降。另外別忘了衛星定位本身的位置誤差也會直接加進去:單點定位的水平誤差一般在 1–2 m 左右(常見規格約 1.5 m CEP),RTK 可以到公分級。在磁力計的例子裡,這 1.5 m 左右的位置誤差被 4.5 m 的角度誤差蓋過去;換成雙天線之後,它和 1.4 m 的角度誤差已經是同一個量級,兩者合起來約 2 m。這還沒算飛高本身的誤差:45° 俯角下,離地高度每差 1 m,縱向就差約 1 m(倍率為 1 ÷ tan(俯角)),氣壓高度的漂移或地面起伏都會直接加進來。誤差預算要整份重算,不能只換一項。
雙天線基線建議依 Inertial Sense 文件〈RTK Compassing〉:https://docs.inertialsense.com/user-manual/gnss/rtk_compassing/
介面接通之後,還有一層是把影像端的資訊回授給飛控:追蹤器在畫面上鎖定一個目標,算出它偏離中心的角度,再轉成雲台的角速度命令讓它回到中心;同時把解算出的目標坐標以 MAV_CMD_DO_SET_ROI_LOCATION 送給 Gimbal Manager,讓雲台在飛機移動時持續指著該點。ROI 只管指向,不會規劃航線;要繞著目標飛,得另外下達環繞指令(例如 PX4 支援的 MAV_CMD_DO_ORBIT)或由機載電腦產生航點。這一段的延遲預算跟產線上的取像與運動同步是同一類問題——影像處理慢 100 ms,在 10 m/s 的速度下就是 1 m 的滯後;處理方法見〈EtherCAT 與多軸同步:分散式時鐘為什麼重要〉裡談同步誤差怎麼變成位置誤差的那一段。
同樣是 EO/IR 雙光,任務不同,該優化的東西完全相反。
優先:覆蓋與偵測速度。先用寬視場的 IR 掃出熱異常,再用 EO 確認。長波紅外看得穿煙——煙粒直徑遠小於 10 µm 波長,散射弱——但看不穿凝結的水霧與玻璃:射水後產生的霧滴與水幕會擋住長波紅外,熱點會被遮掉或整片變得模糊。
優先:解析度與可重複性。要抓的是異常溫升與結構裂縫,判定靠的是同一支線路上各點的相對溫差,不是絕對溫度——絕對值會被發射率、反射背景與距離全部影響。
優先:滯空時間與定位精度。長時間觀測時,酬載每多 100 g、每多 1 W 都直接換算成航時損失;而回報的坐標要能讓地面單位直接前往,誤差預算就必須做到公尺級。
從感測、邊緣運算、資料鏈路到指揮端態勢圖的整條鏈路,見〈C2ISR 指揮管制與情監偵整合〉。
台灣的遙控無人機規範寫在《民用航空法》的遙控無人機專章與《遙控無人機管理規則》裡。以下幾條會直接改變酬載的設計條件,不是合規文件寫一寫就算了。
| 規定 | 對酬載設計的影響 |
|---|---|
| 飛航高度不得逾距地面或水面 400 呎(約 122 公尺) | 飛高有上限,要提高判讀等級只能加長焦距、換更小像素間距的感測器或降低飛高;而焦距一長,就換來更窄的覆蓋與更嚴的穩定度要求 |
| 須在目視範圍內操作,不得以矯正鏡片以外的工具延伸距離 | 作用距離的設計上限跟著目視距離走;延伸視距飛航限於以操作人為中心半徑 900 公尺、400 呎高度內,且須配置目視觀察員 |
| 禁止於日落後至日出前飛航 | 夜間搜救等任務須先取得許可,酬載的低光規格要配合實際核准的時段來定 |
| 不得投擲或噴灑任何物件、不得裝載公告之危險物品 | 要投擲、噴灑或裝載這類物品,須由政府機關(構)、學校或法人先向民航局申請核准;投放機構與申請文件一起規劃 |
| 不得於人群聚集或室外集會遊行上空活動;同一時間不得控制二架以上 | 都市場域的航線與觀測幾何受限,會回頭影響視場與俯角的設計 |
| 自然人所有最大起飛重量 250 公克以上須註冊;政府機關(構)、學校或法人所有者一律須註冊,操作人並須持操作證 | 整機重量預算(含酬載)是行政分級的門檻,不只是航時問題 |
最有效率的起點不是規格書,是三個問題的答案。
給我們目標的實際尺寸與任務飛高,以及要「知道有東西」還是「認得出是什麼」。這兩個數字一出來,焦距與感測器的可行範圍就收斂到兩三個選項。
機型、最大起飛重量、目前的酬載餘量與供電規格,還有飛控是 PX4 還是 ArduPilot、版本多少。這決定雲台的尺寸級距與介接方式。
是現場即時判讀、事後報告,還是要寫進既有的資訊系統?影像要不要坐標、要不要留存原始輻射資料,對板卡與儲存的規格影響很大。
三個問題有了答案,也可以直接委託〈無人機酬載規格評估方案〉:收到需求後提供固定總價報價,交付規格建議書與誤差預算。
與本頁主題相關、本站也有供應的品項;每一項都附規格與選型說明。
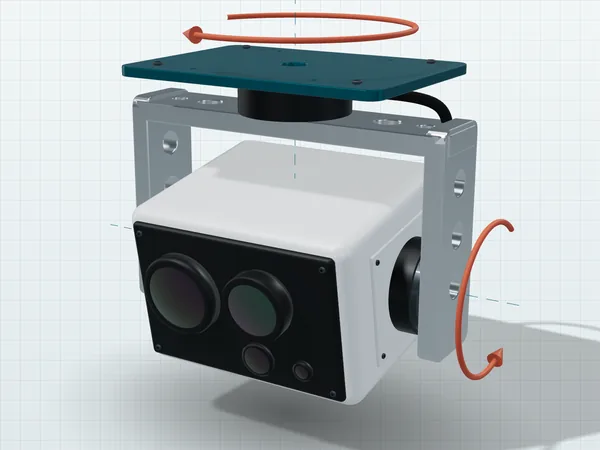
原創示意圖,非實際產品照片;外觀依型號而異。
不需要先有規格書。告訴我們飛高、目標與載具,我們會回一份像上面那樣、每個數字都可以自己驗算的規格建議與誤差預算。
配重偏幾毫米會放大成幾個像素、隔振座的自然頻率放錯會放大振動,以及指向誤差與抖動為什麼要分開處理。
視差是幾何問題不是對準問題、鍺鏡頭的熱離焦有多嚴重,以及煙、水霧與玻璃對長波紅外的差別。
Johnson 準則怎麼用、400 呎上限如何限制焦距,以及微測輻射熱計的熱時間常數為什麼會限制你的飛行速度。